240°
水平视场角
80°
垂直视场角
115 m
最大量程
10 Hz
扫描帧率
OVERVIEW
产品简介
ZVISION NZ1 是一款面向泛机器人领域的全场景广角中短距激光雷达,主要应用于各类中低速场景。产品采用飞行时间(TOF)测距与转镜扫描方案,单帧输出 480 × 96 高密度点云,点云整体均匀式分布;机身内置 IMU,支持 PTP 高精度时间同步,便于多传感器融合与运动补偿,广泛适配无人配送、AGV/AMR、庭院机器人及 L4 级自动驾驶应用。
FEATURES
核心特点
240° × 80° 超广视场
单台覆盖更大范围,显著减少盲区与传感器数量
厘米级测距精度
测距精度 2 cm @ 1σ,测距准度 ±2 cm(典型值)
高密度均匀点云
480 × 96 分辨率,每秒 46.08 万点,转镜扫描均匀分布
车规级环境适应性
IP67 & IP6K9K 防护,工作温度 -40 ~ 75 °C
内置 IMU
自带 IMU 数据输出,便于运动补偿与多传感器融合
PTP 时间同步
支持 IEEE 1588v2 与 gPTP,多雷达可精确同步
GALLERY
产品实拍
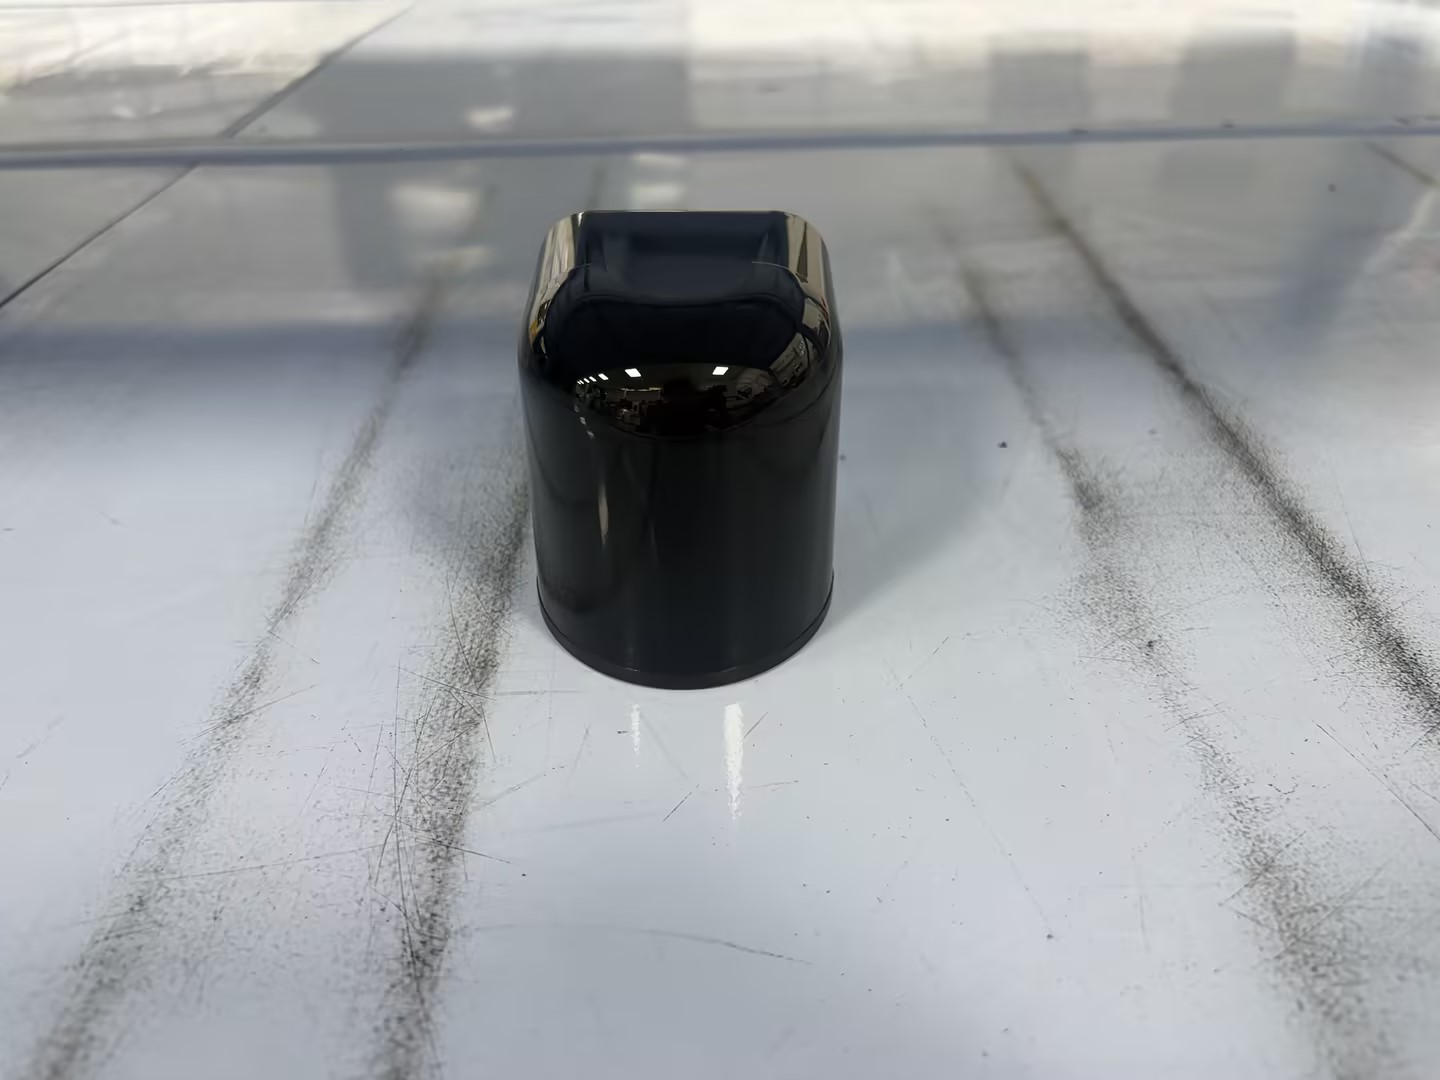
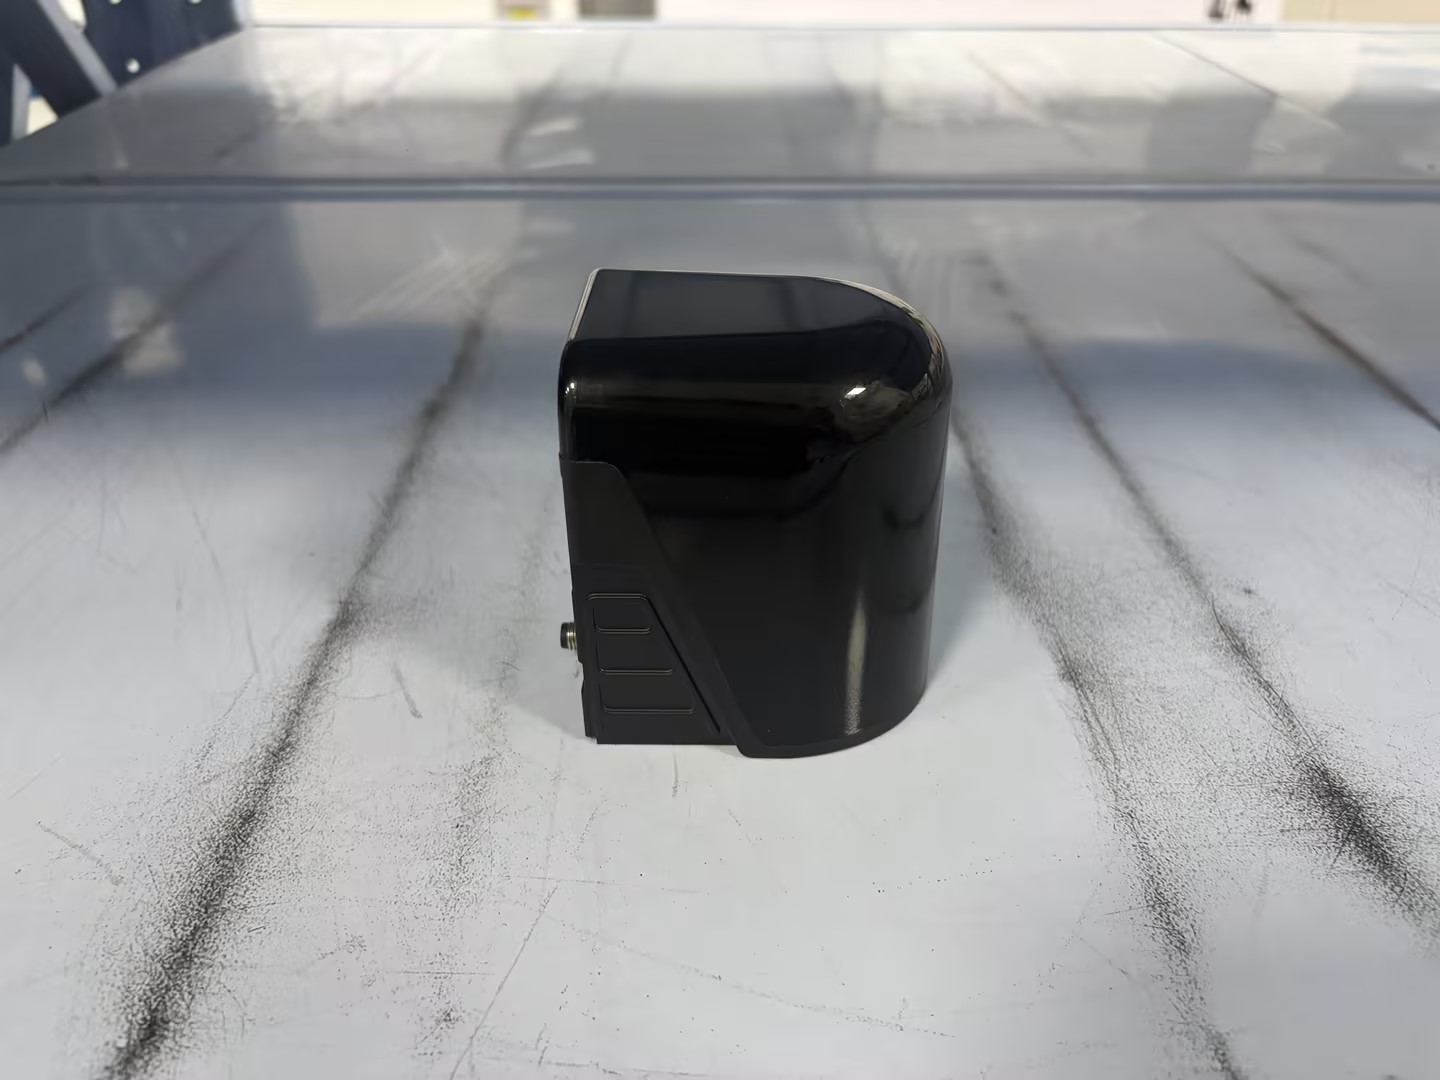
PRINCIPLE
技术原理
01
TOF 飞行时间测距
发射调制光脉冲,遇目标反射后由接收器接收,依据光脉冲的往返时间计算出到目标物体的距离。
02
转镜扫描
自视场右至左依次扫描,单次扫描 1 列共 96 个点(定义为 1 个 slot),扫描 480 次构成整帧点云,转镜方案使点云整体均匀分布。
03
点云解析
距离、反射率与部分角度可直接从 UDP 数据包中获得,结合角度修正文件即可解算出笛卡尔坐标系下的三维位置坐标。
SPECIFICATIONS
技术参数
参数仅供参考,以最终产品规格书为准
INTERFACES
通信与接口
全部通讯通过 100Base-Tx 工业以太网传输,如无特殊说明数据均为大端格式
| 种类 | 名称 | 带宽 | 协议 | 端口 |
|---|---|---|---|---|
| 数据 | 点云数据(单回波) | 21.7 Mbps | UDP | 2368 |
| 数据 | 角度文件 | 3.5 Mbps | UDP | 2368 |
| 数据 | IMU 数据包 | 108.8 kbps | UDP | 2368 |
| 监控 | 心跳包 | 10 kbps | UDP | 55000 |
| 控制 | LiDAR 配置 | 取决于需求 | TCP | 3000 |
| 同步 | PTP | 800 bps | 1588v2 / 802.1AS | 319 & 320 |
SCENARIOS
应用场景
无人配送无人清扫无人巡检AGV / IGV / AMR叉车庭院机器人割草机器人Robotaxi / Robobus无人机eVTOL工业与室内应用
INSTALLATION
安装与使用建议
光窗维护
- 确保光窗出射光线与其它部件(尤其外饰件)无干涉,否则会影响实际视场覆盖
- 禁止在光罩上贴膜或附着其他物质,避免用手触摸光窗
- 避免光窗与坚硬或锋利物体接触摩擦,划痕不在质保范围内
安装散热
- 支架应与雷达本体金属面尽可能充分接触,建议采用导热系数高的材料
- 结构设计上保留空气对流通道,避免在密闭空间内使用
- 散热条件严苛的环境请提前与技术支持确认散热方案
螺钉与支架
- 底部与背部均设有固定孔位,可根据需求选择合适的安装方式
- 安装孔位为 M3,建议扭矩 0.5 ~ 0.6 N·m
- 螺钉长度建议 4 mm ≤ L < 5 mm,过长有击穿底部、影响气密性的风险
减震要求
- 煤矿、工程机械等振动冲击严苛环境需配备专用减震方案
- 请提前联系技术支持获取当前产品适用的振动与冲击环境参数